標準化されたリニアモジュールを使用した 3 軸デカルトガントリーの構築: ステップバイステップの工学計算
3 軸デカルト ガントリー ロボットは、モジュール式リニア モジュールを介して直交する X/Y/Z 直線軸に沿って移動し、回転サーボ動作を直線位置決めに変換します。この記事では、リレー アセンブリ PPU ステーションの位置再現性を ±0.005 mm 以内に保ち、サイクル タイムを 0.8 秒未満に保つために、カンチレバーのモーメント荷重、サーボ慣性マッチング、ビームたわみ、およびケーブル配線を定量化します。
動的モーメント荷重: Z 軸キャリッジ上のカンチレバーのロール、ピッチ、ヨー
Y クロスビームにカンチレバーを取り付けると、Z 軸キャリッジに 3 つの回転モーメントが発生します。
- ピッチ (Mp): 垂直ペイロードオフセットによる曲げモーメント
-
ヨー(My): 横方向オフセット荷重による横方向のねじりモーメント
-
ロール(Mr):リニアガイドレール長手軸周りのねじれ。

3軸マニピュレータ
直交ロボットの線形モジュールの計算 |陽寧
工学計算チェックリスト
- キャリッジ取り付け面上のペイロード CG オフセット高さを測定
- 最大加速度(0.5g)時の動的モーメントを計算
詳細な 3D CAD (.STEP) モデルをダウンロード
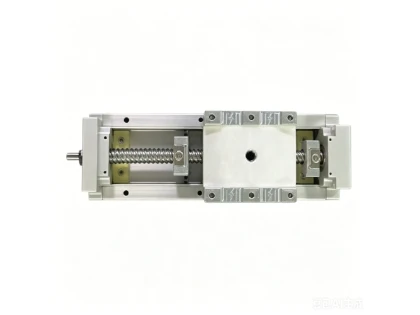
リニアアクチュエーター、当社の3軸マニピュレータリレー PPU ピック アンド プレース セル用に構成されています。

サーボハンチングのトラブルシューティング
- 加速ジャーク値を 20% ~ 30% 下げる
- パナソニック サーボドライブの振動抑制フィルターを有効にする
高屈曲時の破損を防ぐためのドラッグ チェーンのサイズ設定とケーブル敷設ルール
- 最小曲げ半径 ケーブル外径の 7 倍以上。フラットケーブルの積層制限 6層以下
- フルストローク移動時の張力を避けるため、ケーブル長を 15% 余分に確保してください。
ビーム選択比較表
| ビームプロファイル | スパン最大(mm) | 最大積載量(kg) | 静的たわみ(mm) | 相対的な設備投資 |
|---|---|---|---|---|
| 80×80押し出し | 1200以下 | 18 | 0.021 | 低い |
| 100×100の押し出し | 1600以下 | 32 | 0.017 | 中くらい |
| 120×120 強化梁 | 2200以下 | 55 | 0.012 | 高い |
部品図面のターンキー ライン サイクル タイム シミュレーションをリクエストします。弊社のエンジニアリング チームから完全な RFQ 選択チェックリストと FAT 受諾文書を入手してください。弊社の全製品ポートフォリオをご覧ください。製品.